

I och med den ständiga strävan efter motoreffektivitet blir slutna rotorer gradvis erkända av motortillverkare.trefas asynkronmotor, pulsvibrationsförlust uppstår vid rotation på grund av förekomsten av stator- och rotorkuggspår. Om rotorn antar en sluten spalt förkortas det effektiva luftgapet och pulseringen av luftgapets magnetfält försvagas, vilket minskar den magnetiska excitationspotentialen och förlusten av harmoniska magnetfält, vilket är bra för att förbättra motorns prestanda.
Bågens riktning3-fas induktionsmotorär en viktig parameter för den slutna spårrotorn. När rotorns spårtyp är densamma kommer valet av olika båghöjder att ha olika grader av inverkan på motorns prestanda. Det är svårt att kontrollera enhetligheten hos en sluten spårrotor eftersom det inte finns något skår, och det är lätt att få problem med dolda tandade räfflor och öka okontrollerbara faktorer.
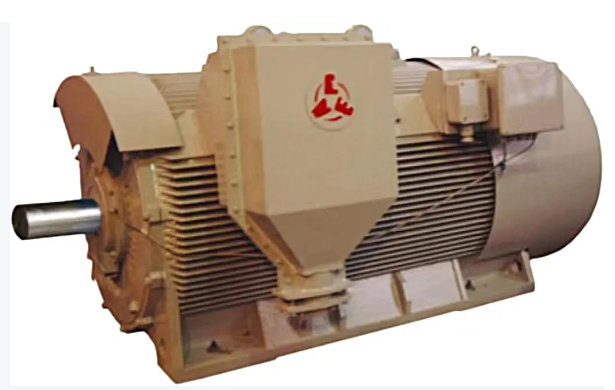
Användning av rotorns slutna spår kan inte bara minska läckageförluster och järnförluster i motorn, utan också öka rotorns läckagereaktans, vilket resulterar i minskad effektfaktor, ökning av statorns lastström och ökning av statorförluster. Startmoment och startström minskar, vilket ökar slirhastigheten. Därför bör förändringar i prestandadata beaktas samtidigt när man använder det slutna spåret, så att motorns totala prestanda blir optimal.
Asynkronmotorhänvisar till en typ av motor som är beroende av elektromagnetisk induktion mellan rotorer för att inducera ström i rotorn för att uppnå elektromekanisk energiomvandling. Induktionsmotorns stator består av tre delar: statorkärnan, statorlindningen och ramen. Rotorn består av en rotorkärna, en rotorlindning och en roterande axel. Rotorkärnan är också en del av den huvudsakliga magnetiska kretsen, vanligtvis bestående av 0,5 mm tjocka staplade kiselstålplåtar, kärnan är fixerad på den roterande axeln eller rotorstödet. Hela rotorns utsida är cylindrisk.
Rotorlindningar delas in i två typer: burtyp och lindningstyp. Under normala omständigheter är induktionsmotorns rotorhastighet alltid något lägre eller något högre än hastigheten på det roterande magnetfältet (synkron hastighet), så induktionsmotorn kallas även "asynkronmotor". När induktionsmotorns belastning ändras kommer rotorns hastighet och slirhastighet att ändras i enlighet därmed, så att den elektromotoriska kraften, strömmen och det elektromagnetiska vridmomentet i rotorledaren kommer att ändras i motsvarande grad för att möta belastningens behov. Beroende på positiv och negativ slirhastighet och storlek har induktionsmotorn tre driftlägen: motor, generator och elektromagnetisk broms.
Publiceringstid: 29 sep-2024